写点什么
创作场景
- 记录自己日常工作的实践、心得
- 发表对生活和职场的感悟
- 针对感兴趣的事件发表随笔或者杂谈
- 从 0 到 1 详细介绍你掌握的一门语言、一个技术,或者一个兴趣、爱好
- 或者,就直接把你的个人博客、公众号直接搬到这里
登录/注册
收录了 轨迹优化 频道下的 50 篇内容
最近看到关于自动驾驶行为预测和规划的一些文章,想在这里介绍一下,共分为上下两篇,本文是上篇。
本文将以放射源搜寻(简称RSS)问题为例,解释AdaSearch方法,在这类场景当中,设计一条能够尽快返回正确解决方案的传感轨迹往往直接决定着任务的成败。
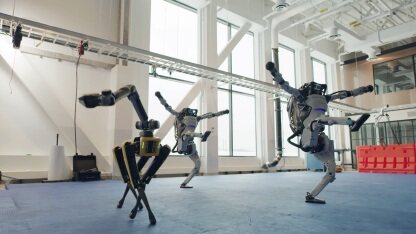
波士顿动力机器人组团跳舞背后的技术实力揭秘。
在户外运动应用中,绘制运动速度轨迹不仅可以直观地展示用户的运动路线,还能通过颜色变化反映速度的变化,帮助用户更好地了解自己的运动状态。然而,如何在鸿蒙系统中实现这一功能呢?本文将结合实际开发经验,深入解析从数据处理到地图绘制的全过程,
本文深入解析亚马逊Astro家用机器人实现流畅运动的四大核心技术:预测性规划、不确定性建模、独特约束轨迹优化和多尺度规划系统,揭示其如何在有限算力下完成优雅避障与拟人化交互。
本文从给予概率密度分布的贝叶斯模型视角与基于轨迹点图像编码的深度学习视角分别探索了轨迹分类可能的技术方案。

VLA (Vision Language Action)是一种多模态机器学习模型,结合了视觉、语言和动作三种能力,旨在实现从感知输入直接映射到控制动作的完整闭环能力。VLA 强调一体化多模态端到端架构,非感知规控的模块化方案。

本次分享介绍如何基于沉淀的大量时空轨迹及位置数据,利用运筹优化/机器学习等技术解决快递员&车辆运力调度、订单分配、网络规划等核心问题。

JUST提出了一种新颖的轨迹感染风险度量和高效的查询方案,这项工作已发布在论文
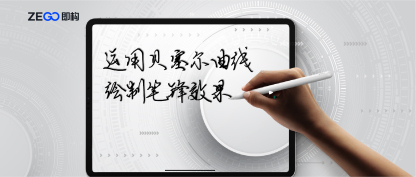
“笔锋”是指用户通过手指、或者鼠标工具在屏幕上拖动模拟真实场景下用笔写文字的效果,文字的书写过程是会根据我们书写的速度实时变化的,通过笔锋算法我们能够模拟出真实场景下书写文字时的线条变化以及结束时的带笔效果。
本文将会对其中的MJO三维全景导航(行业唯一)、导航主辅路偏航识别及深度学习在端上抓路应用这三个技术点给大家展开讲解。
本文主要介绍一下自动驾驶中轨迹规划的探索和挑战
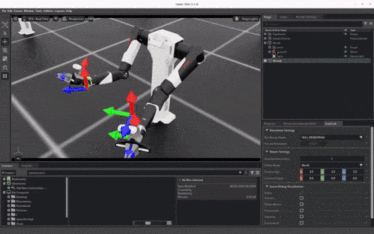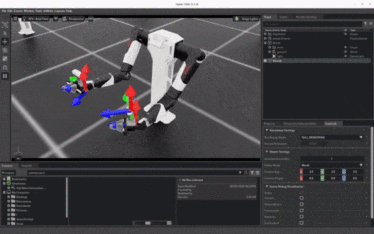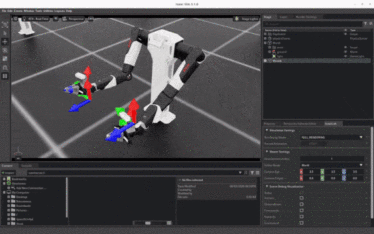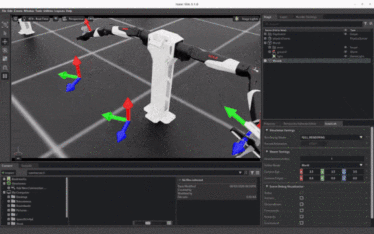
越来越多企业开始探索如何让机器人真正完成抓取、搬运、装配等复杂任务,而机械臂作为具身智能的重要执行载体,也成为开发者关注的核心硬件。本文将结合松灵 NERO 轻量化7轴机械臂的实际体验,从硬件设计、运动性能、开发生态及应用场景等方面进行测评。
在使用深度强化学习(Deep Reinforcement Learning,DRL)算法解决实际问题的过程中,明确任务需求并初步完成问题定义后,就可以为相关任务选择合适的DRL算法了。
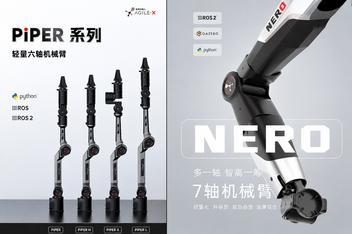
本文以松灵机器人机械臂为例,对比分析七轴机械臂与六轴机械臂在结构设计、运动能力及应用场景上的差异,结合 PiPER 六轴机械臂与 NERO 七轴机械臂,解析不同自由度机械臂适用场景,帮助开发者理解不同自由度机械臂的选型逻辑与未来发展趋势。
最新综述《OS Agents: A Survey on MLLM-based Agents for General Computing Devices Use》由浙江大学联合OPPO、零一万物等十个机构发布。论文链接:https://github.com/OS-Agent-Survey/OS-Agent-Survey

 京公网安备 11010502039052号 | 产品资质